Doelen volgen met MARPA: CPA, TCPA en beperkingen
1De les in gewone woorden
MARPA volgt echo's en berekent op welke afstand en wanneer ze je het dichtst passeren. Het heeft goede koersinvoer en tijd nodig en loopt na elke manoeuvre achter.
Wat het doet
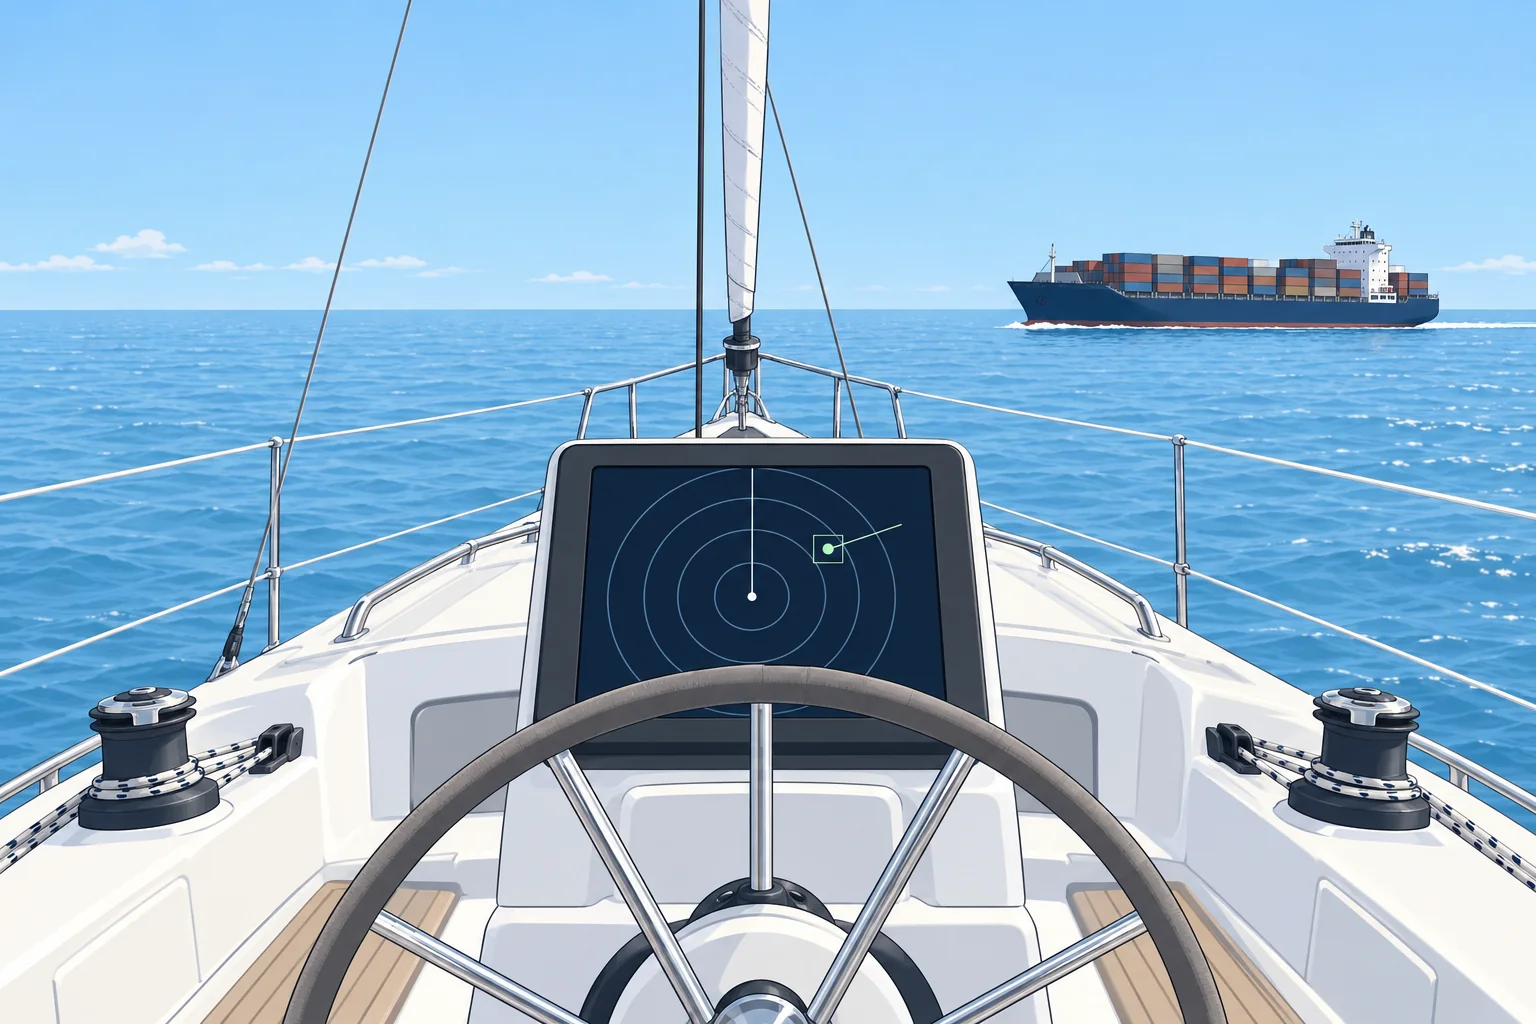
Je kiest een echo die MARPA (mini automatic radar plotting aid, klein automatisch radarplothulpmiddel) volgt. Een vector is een pijl: de richting toont de beweging en de lengte de voorspelde afstand in de gekozen vectortijd. Ware vectoren tonen de beweging van het doel; relatieve vectoren de beweging ten opzichte van jou. CPA (closest point of approach) is de voorspelde kleinste passeerafstand; TCPA is de tijd tot dat moment. Beide gaan ervan uit dat jij en het doel koers en vaart behouden.
Wat het nodig heeft
MARPA heeft je voorliggende koers van een koerssensor nodig, plus vaart en koers, meestal van GNSS. Zonder nauwkeurige voorliggende koers is de berekende doelkoers onjuist, ook als de CPA redelijk lijkt. Veel toestellen laten MARPA niet werken zonder koersinvoer.
Het kost tijd
Na het selecteren van een doel heeft de volgfunctie meerdere antenneomwentelingen nodig om een trend te bepalen. Reken op ongeveer een minuut voor een eerste aanwijzing en ongeveer drie minuten voor een stabiele vector. Als het doel of je eigen boot van koers verandert, loopt de oude berekening nog even door. Daarna wordt die bijgewerkt. Intussen is de CPA verouderd.
Waar het misgaat
Kleine, zwakke echo's kunnen tussen stoorecho's verloren gaan. De volgfunctie kan overspringen naar een andere echo wanneer twee doelen dicht langs elkaar passeren. Een langzaam draaiend schip geeft een steeds veranderende vector. Gebruik MARPA als hulpmiddel. Volg de peiling ook met de EBL, vergelijk met AIS als het doel dat heeft en blijf visueel uitkijken.
Verder leren
De regels voor handelen op basis van radar, waaronder plotten en voorschriften 7, 8 en 19, horen bij de module Radar en aanvaringen voorkomen. Met de Radarsimulator oefen je zonder risico met volgen en CPA beoordelen.
2Kerngegevens
- CPA
- Voorspelde kleinste afstand als beide koers en vaart behouden
- TCPA
- Tijd tot de kleinste passeerafstand
- Vertraging bij volgen
- Ongeveer 1 min voor een trend, ongeveer 3 min voor een stabiele vector
- Invoer
- Koerssensor, plus eigen vaart en koers (GNSS)
- Nederlandse termen
- Kleinste passeerafstand (CPA), tijd tot CPA (TCPA)
3Kernpunten
- 1
MARPA berekent doelkoers, vaart, CPA en TCPA uit opeenvolgende echo's.
- 2
Goede koersinvoer is nodig. Een onjuiste voorliggende koers geeft een onjuiste doelkoers.
- 3
Reken op minuten voor een stabiele vector. Na elke verandering loopt de uitkomst achter.
- 4
Controleer MARPA met EBL-peilingen, AIS en het zicht naar buiten. Aanvaringsregels: module Radar en aanvaringen voorkomen.
4Veelgemaakte fouten
Fout: Een CPA die enkele seconden na het selecteren van een doel verschijnt, is betrouwbaar.
Goed: Reken op ongeveer drie minuten stabiel volgen voor een stabielere vector. Dit is een richttijd en garandeert nooit nauwkeurigheid.
Fout: Na een koersverandering van het andere schip wordt de CPA meteen bijgewerkt.
Goed: De berekening loopt achter. Volg de peiling en afstand van de echo rechtstreeks terwijl de berekening bijtrekt.
Fout: MARPA werkt met en zonder koerssensor hetzelfde.
Goed: Een nauwkeurige voorliggende koers is nodig. Zonder die is de doelkoers onjuist of werkt MARPA niet.
5Praktijkgeval en examentips
Twee minuten geleden selecteerde je een schip op 6 NM om te volgen. MARPA toont CPA 1,2 NM, TCPA 18 minuten. De EBL-peiling is in die twee minuten nauwelijks veranderd en de afstand neemt af. Je koerssensor is vorige week vervangen en nog niet gekalibreerd. Hoeveel vertrouw je op de CPA?
Toon het antwoord
Beschouw de cijfers als voorlopig. De volgfunctie kan nog bezig zijn te stabiliseren en de ongekalibreerde koerssensor maakt de doelvector onbetrouwbaar. Vergelijk opeenvolgende EBL-peilingen en gemeten afstanden met het zicht naar buiten en beschikbare AIS-gegevens. Houd bij welke echo bij het waargenomen doel hoort. Kalibreer de koersinvoer voordat je op MARPA vertrouwt. De module Radar en aanvaringen voorkomen behandelt beslissingen en maatregelen bij aanvaringsgevaar.
Examentips
- MARPA: vector van een gevolgd doel, met CPA en TCPA.
- Vereist een koerssensor plus eigen vaart en koers.
- Stabiele vector na ongeveer 3 minuten; loopt achter na manoeuvres.
- Controleer volgschattingen met opeenvolgende EBL/VRM-waarnemingen en met AIS als dat beschikbaar is.
Dit onderdeel afronden
Als je het gelezen hebt, koppel je de begrippen en beantwoord je daarna drie vragen. Heb je alles goed, dan is het onderdeel afgerond; alleen de pagina openen telt niet.
Mijn notities bij dit onderdeel
Geen notities