Praćenje ciljeva MARPA-om: CPA, TCPA i ograničenja
1Lekcija jednostavnim riječima
MARPA prati odraze i računa koliko će blizu proći i kada. Treba točan smjer pramca i vrijeme, a nakon svakog manevra kasni.
Što radi
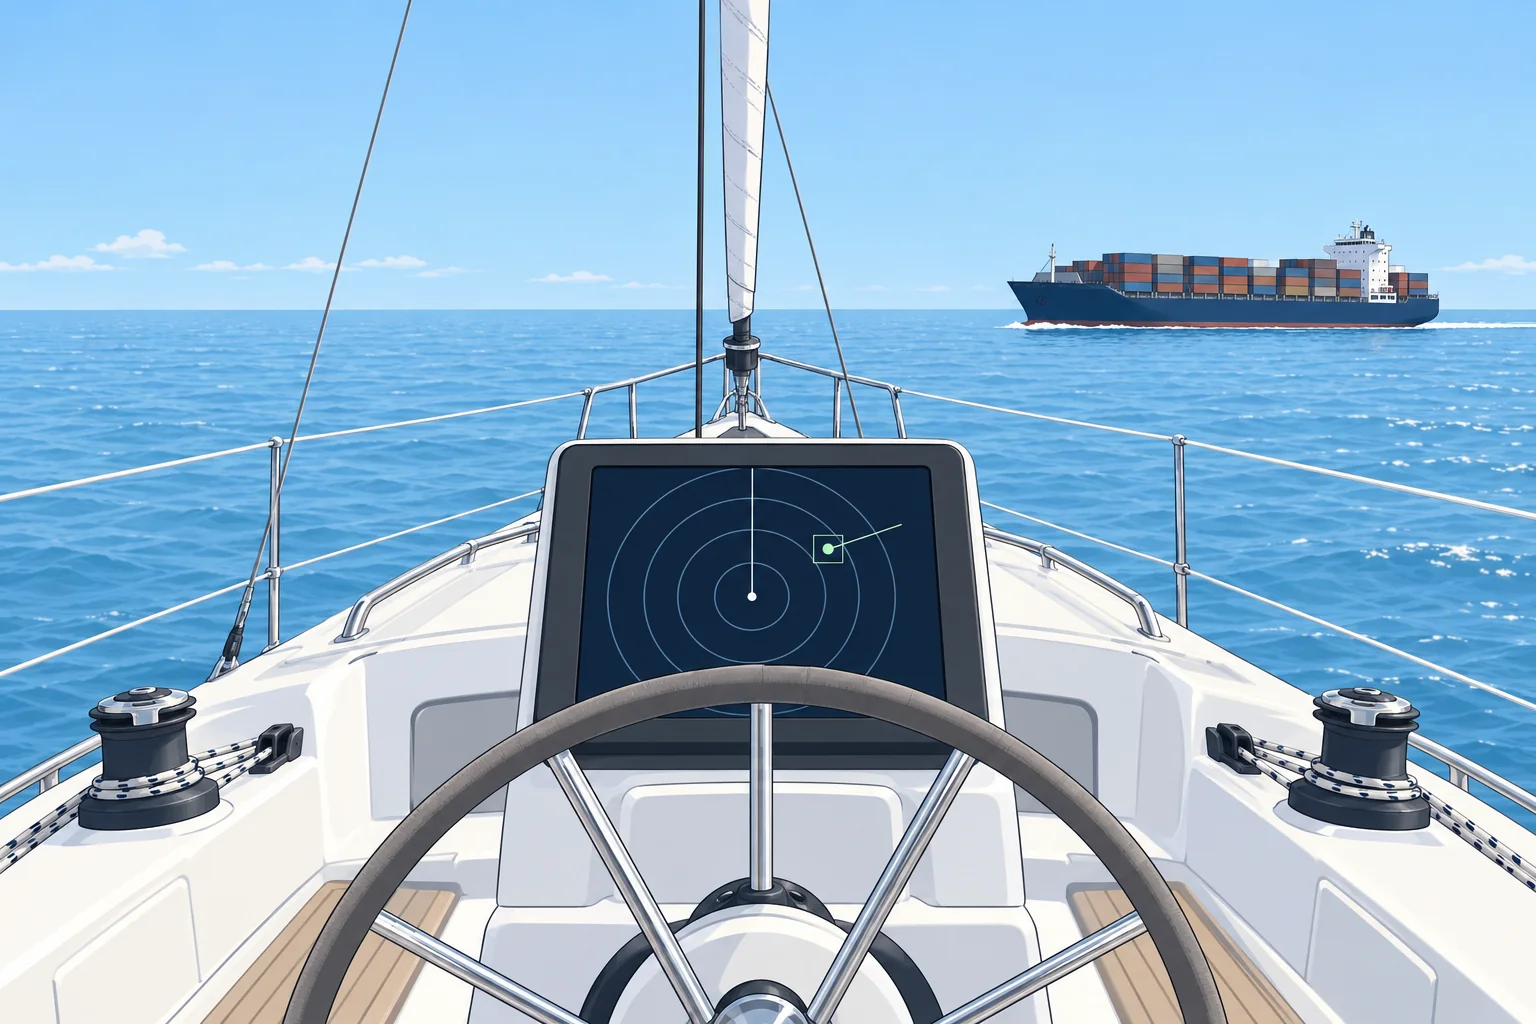
Odabireš odraz koji će MARPA (malo pomagalo za automatsko radarsko ucrtavanje) pratiti. Vektor je strelica: smjer pokazuje kretanje, a duljina predviđenu prijeđenu udaljenost u odabranom vremenu vektora. Pravi vektori pokazuju kretanje cilja, a relativni kretanje u odnosu na tebe. CPA (najbliža točka približavanja) jest predviđena najmanja udaljenost pri prolasku; TCPA je vrijeme do nje. Oba pretpostavljaju da ti i cilj zadržavate kurs i brzinu.
Što treba
MARPA treba smjer tvog pramca iz senzora smjera pramca, uz brzinu i kurs, obično iz GNSS-a. Bez točnog smjera pramca izračunati kurs cilja pogrešan je, čak i kad CPA izgleda razumno. Mnogi uređaji ne dopuštaju rad MARPA-e bez podatka o smjeru pramca.
Treba joj vremena
Nakon zahvata cilja sustav treba nekoliko okretaja antene za utvrđivanje trenda: računaj oko minute za prvu naznaku i oko tri minute za stabilan vektor. Kad cilj ili tvoja brodica promijeni kurs, stari izračun još se neko vrijeme nastavlja, a zatim se prilagođava. U tom razdoblju CPA je zastario.
Gdje griješi
Mali, slabi odrazi mogu se izgubiti u smetnjama, a sustav može prijeći na drugi odraz kad dva cilja prođu blizu. Brod koji polako mijenja kurs daje vektor koji se stalno mijenja. MARPA-u koristi kao pomagalo: prati i azimut odraza EBL-om, uspoređuj s AIS-om ako ga cilj ima i nastavi vizualno motriti.
Što dalje
Pravila postupanja prema radarskim opažanjima, uključujući ucrtavanje te pravila 7, 8 i 19, pripadaju jedinici Radar i izbjegavanje sudara. Simulator radara omogućuje ti vježbanje praćenja i procjene CPA-a bez rizika.
2Ključni podaci
- CPA
- Predviđena najmanja udaljenost ako oba plovila zadrže kurs i brzinu
- TCPA
- Vrijeme do najbliže točke približavanja
- Kašnjenje praćenja
- Oko 1 min za trend, oko 3 min za stabilan vektor
- Ulazni podaci
- Senzor smjera pramca te vlastita brzina i kurs (GNSS)
- Hrvatski nazivi
- Najbliža točka približavanja (CPA), vrijeme do CPA-a (TCPA)
3Ključne točke
- 1
MARPA iz uzastopnih odraza daje kurs, brzinu, CPA i TCPA cilja.
- 2
Treba točan podatak o smjeru pramca; pogrešan podatak daje pogrešan kurs cilja.
- 3
Za stabilan vektor pričekaj nekoliko minuta; nakon svake promjene rezultat kasni.
- 4
Provjeravaj MARPA-u azimutima EBL-a, AIS-om i pogledom oko sebe. Pravila izbjegavanja sudara: jedinica Radar i izbjegavanje sudara.
4Česte pogreške
Pogrešno: CPA prikazan nekoliko sekundi nakon zahvata cilja pouzdan je.
Točno: Za stabilniji vektor pričekaj oko tri minute nepromijenjenog praćenja. To je približno vrijeme i nikad ne jamči točnost.
Pogrešno: Nakon što drugi brod promijeni kurs, CPA se odmah ažurira.
Točno: Izračun kasni. Izravno prati azimut i udaljenost odraza dok se ne prilagodi.
Pogrešno: MARPA radi jednako sa senzorom smjera pramca i bez njega.
Točno: Treba točan smjer pramca. Bez njega kurs cilja nije točan ili MARPA neće raditi.
5Praktični slučaj i ključ za ispit
Prije dvije minute zahvatio si brod udaljen 6 NM. MARPA pokazuje CPA 1,2 NM i TCPA 18 minuta. Azimut na EBL-u gotovo se nije promijenio tijekom te dvije minute, a udaljenost se smanjuje. Senzor smjera pramca zamijenjen je prošli tjedan i još nije umjeren. Koliko vjeruješ CPA-u?
Prikaži odgovor
Brojke smatraj privremenima. Praćenje se možda još ustaljuje, a neumjeren senzor smjera pramca čini vektor cilja nepouzdanim. Usporedi uzastopne azimute EBL-a i izmjerene udaljenosti, vizualna opažanja i dostupne AIS podatke. Provjeravaj da i dalje pratiš isti prepoznati odraz. Umjeri podatak o smjeru pramca prije oslanjanja na MARPA-u. Jedinica Radar i izbjegavanje sudara obrađuje odluke i postupke za izbjegavanje sudara.
Savjeti za ispit
- MARPA: vektor praćenog cilja s CPA-om i TCPA-om.
- Treba senzor smjera pramca te vlastitu brzinu i kurs.
- Stabilan vektor nakon oko 3 minute; kašnjenje nakon manevara.
- Provjeravaj procjene praćenja uzastopnim opažanjima EBL-om/VRM-om i AIS-om kad je dostupan.
Završite ovu cjelinu
Kad je pročitate, spojite pojmove, a zatim odgovorite na tri pitanja. Za završetak cjeline svi odgovori moraju biti točni; samo otvaranje stranice ne računa se.
Moje bilješke za ovu cjelinu
Nema bilješki