
Seguimiento MARPA: CPA, TCPA y sus limitaciones
1La lección en palabras sencillas
MARPA sigue ecos y calcula a qué distancia mínima pasarán y cuándo. Necesita datos de rumbo precisos y tiempo; responde con retraso tras cualquier maniobra.
Qué hace
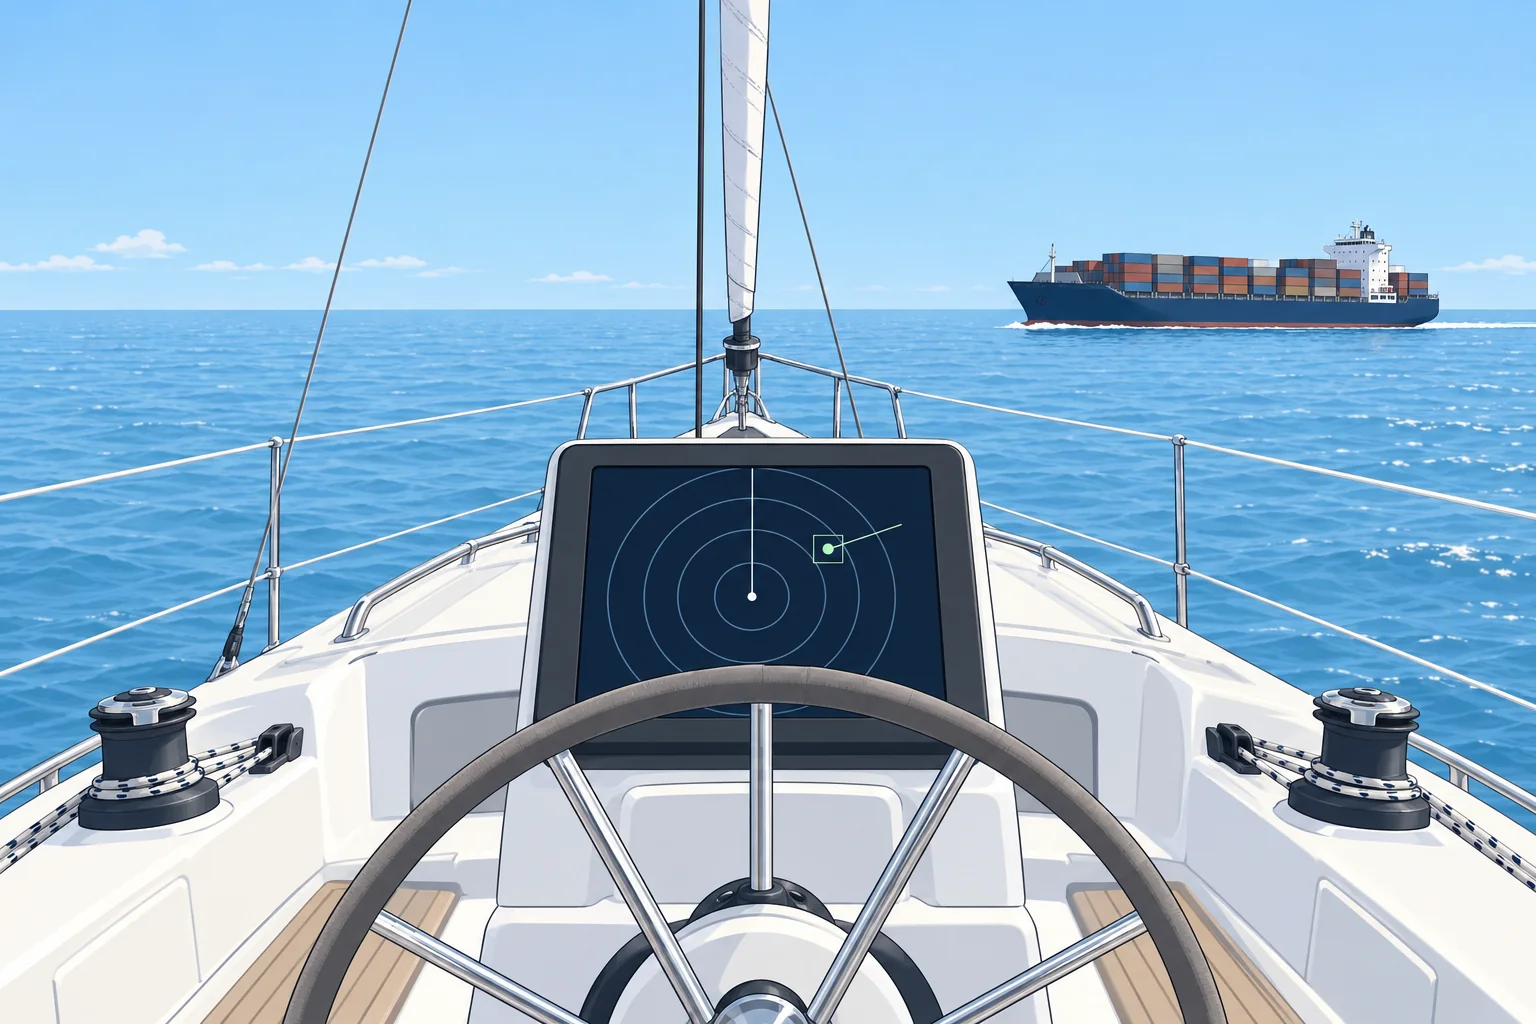
Seleccionas un eco para que MARPA (miniayuda de punteo radar automático) lo siga. Un vector es una flecha: su dirección muestra el movimiento y su longitud, la distancia prevista durante el tiempo de vector elegido. Los vectores verdaderos muestran el movimiento del blanco; los relativos, su movimiento respecto a ti. CPA (punto de máximo acercamiento) indica la distancia mínima de paso prevista; TCPA es el tiempo que falta hasta ese punto. Ambos suponen que tú y el blanco mantenéis rumbo y velocidad.
Qué necesita
MARPA necesita tu rumbo de un sensor de rumbo, además de velocidad y rumbo sobre el fondo, normalmente del GNSS. Sin un rumbo preciso, calcula mal el rumbo del blanco, aunque el CPA parezca razonable. Muchos equipos no permiten usar MARPA sin datos de rumbo.
Necesita tiempo
Tras adquirir un blanco, el seguimiento necesita varios barridos para establecer una tendencia: espera aproximadamente un minuto para una primera indicación y unos tres para un vector estable. Cuando el blanco o tu embarcación cambian de rumbo, el cálculo anterior continúa un tiempo y después se actualiza. Durante ese intervalo, el CPA está desfasado.
Dónde falla
Los ecos pequeños y débiles entre perturbaciones pueden perderse, y el seguimiento puede saltar a otro eco cuando dos blancos pasan cerca. Un buque que gira despacio da un vector que cambia continuamente. Usa MARPA como ayuda: observa también la demora del eco con la EBL, compara con el AIS si el blanco lo lleva y mantén vigilancia visual.
Cómo continuar
Las reglas para actuar según el radar, incluidos el punteo y las reglas 7, 8 y 19, se tratan en la unidad de Radar y prevención de abordajes. El simulador de radar permite practicar el seguimiento y valorar el CPA sin riesgo.
2Datos clave
- CPA
- Distancia mínima prevista si ambos mantienen rumbo y velocidad
- TCPA
- Tiempo hasta el punto de máximo acercamiento
- Retraso del seguimiento
- Aproximadamente 1 min para una tendencia y 3 min para un vector estable
- Datos de entrada
- Sensor de rumbo, más velocidad y rumbo propios sobre el fondo (GNSS)
- Términos en español
- Punto de máximo acercamiento (CPA), tiempo al CPA (TCPA)
3Puntos clave
- 1
MARPA obtiene el rumbo, la velocidad, el CPA y el TCPA de un blanco a partir de ecos sucesivos.
- 2
Necesita datos de rumbo precisos; un rumbo incorrecto hace calcular mal el rumbo del blanco.
- 3
Espera varios minutos para un vector estable; tras cualquier cambio de rumbo, el resultado lleva retraso.
- 4
Contrasta MARPA con demoras EBL, AIS y lo que ves. Reglas de abordaje: unidad de Radar y prevención de abordajes.
4Errores frecuentes
Error: Un CPA mostrado segundos después de adquirir un blanco es fiable.
Correcto: Espera unos tres minutos de seguimiento estable para obtener un vector más estable. Es orientativo y nunca garantiza precisión.
Error: Cuando el otro buque cambia de rumbo, el CPA se actualiza al instante.
Correcto: El cálculo lleva retraso. Observa directamente la demora y la distancia del eco mientras se actualiza.
Error: MARPA funciona igual con sensor de rumbo o sin él.
Correcto: Necesita un rumbo preciso. Sin él, el rumbo del blanco será incorrecto o MARPA no funcionará.
5Caso práctico y claves de examen
Hace dos minutos adquiriste un buque a 6 NM. MARPA muestra CPA 1,2 NM y TCPA 18 minutos. La demora EBL apenas ha cambiado en esos dos minutos y la distancia disminuye. Cambiaste el sensor de rumbo la semana pasada y aún no está calibrado. ¿Cuánto te fías del CPA?
Ver la respuesta
Considera las cifras provisionales. El seguimiento puede seguir estabilizándose, y el sensor sin calibrar hace poco fiable el vector del blanco. Contrasta demoras EBL sucesivas y distancias medidas con la vigilancia visual y los datos AIS disponibles. Mantén identificado el eco observado. Calibra los datos de rumbo antes de confiar en MARPA. La unidad de Radar y prevención de abordajes trata las decisiones y maniobras para evitar abordajes.
Claves de examen
- MARPA: vector del blanco seguido con CPA y TCPA.
- Necesita sensor de rumbo, además de velocidad y rumbo propios sobre el fondo.
- Vector estable tras unos 3 minutos; retraso después de las maniobras.
- Contrasta las estimaciones con observaciones sucesivas EBL/VRM y AIS cuando esté disponible.
Termina esta unidad
Cuando la hayas leído, relaciona los términos y luego responde tres preguntas. Aciértalo todo para terminar la unidad; solo abrir la página no cuenta.
Mis notas de esta unidad
Sin notas