
Seguiment MARPA: CPA, TCPA i les seves limitacions
1La lliçó en paraules senzilles
El MARPA segueix ecos i calcula a quina distància mínima passaran i quan. Necessita bones dades de rumb i temps; després de qualsevol maniobra va amb retard.
Què fa
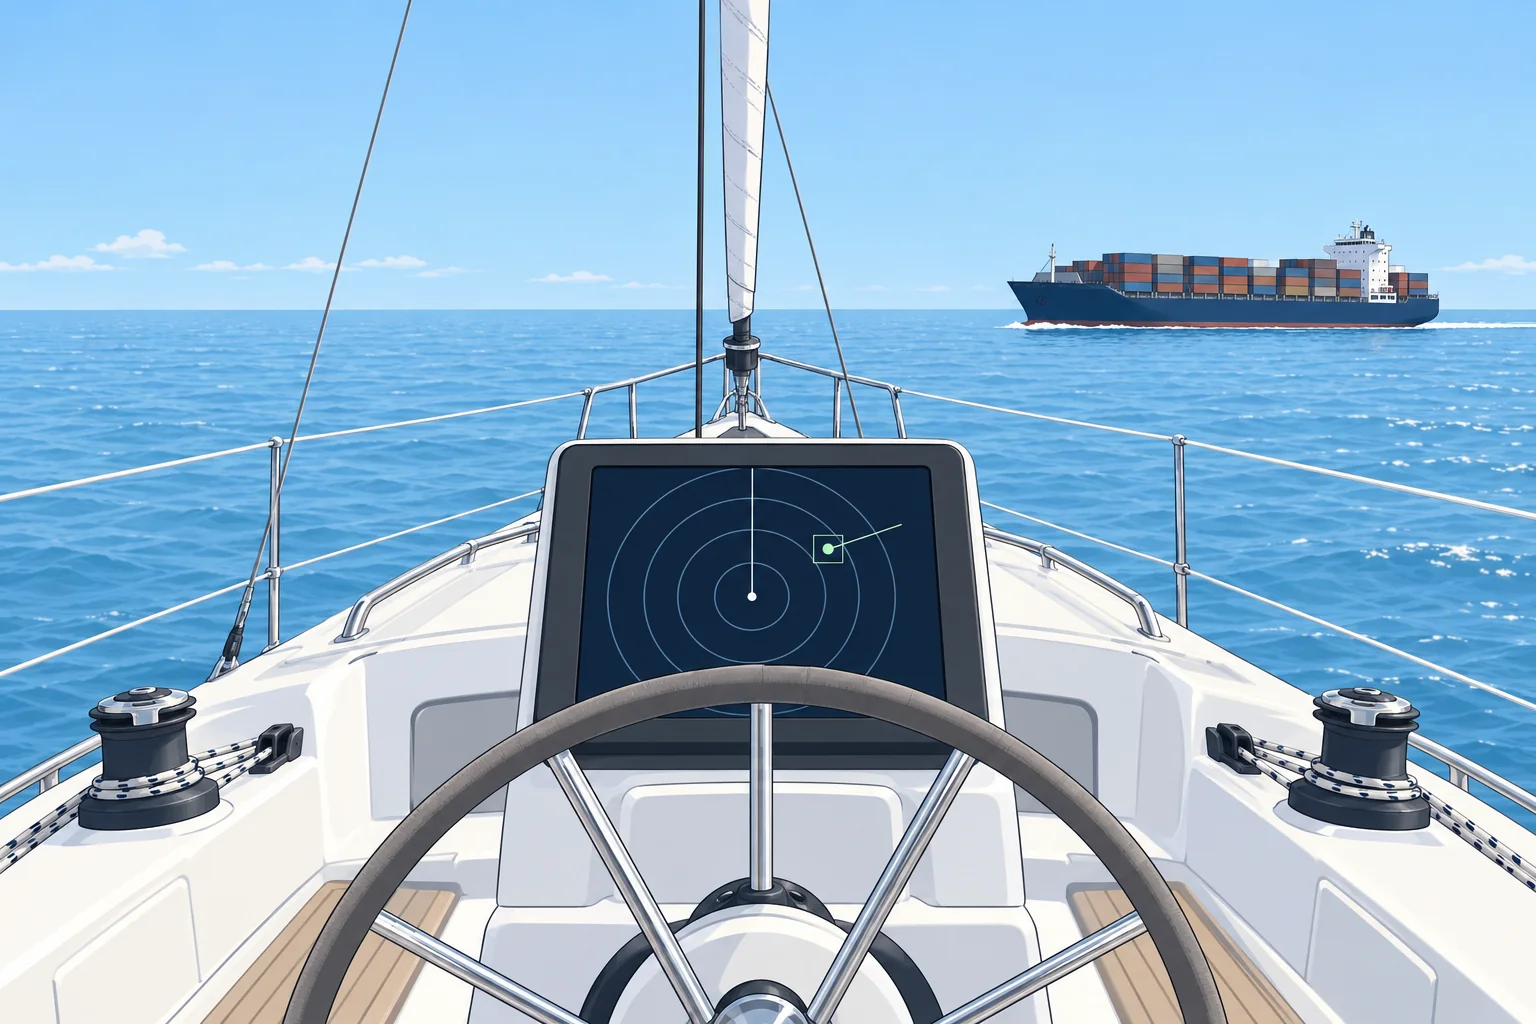
Selecciones un eco perquè el MARPA (ajuda simplificada al traçat automàtic de radar) el segueixi. Un vector és una fletxa: la direcció indica el moviment i la longitud, la distància prevista durant el temps de vector seleccionat. Els vectors vertaders mostren el moviment del blanc; els relatius, el moviment respecte teu. El CPA (punt de màxima aproximació) indica la distància mínima prevista de pas; el TCPA és el temps que falta per arribar-hi. Tots dos suposen que tu i el blanc manteniu rumb i velocitat.
Què necessita
El MARPA necessita el teu rumb de proa d'un sensor de rumb, més la velocitat i el rumb de desplaçament, normalment del GNSS. Sense un rumb de proa precís, el rumb calculat del blanc és erroni, encara que el CPA sembli raonable. Molts equips no activen el MARPA sense dades de rumb de proa.
Cal temps
Després d'adquirir un blanc, el seguiment necessita diversos escombratges per establir una tendència: deixa aproximadament un minut per a una primera indicació i tres minuts per a un vector estable. Quan el blanc o la teva embarcació canvien de rumb, el càlcul anterior continua una estona abans d'actualitzar-se. Durant aquest interval, el CPA està desfasat.
On falla
Pots perdre ecos petits i febles entre pertorbacions. Quan dos blancs passen a prop, el seguiment pot saltar a l'altre eco. Un vaixell que gira lentament dona un vector que canvia contínuament. Considera el MARPA una ajuda: observa també la demora de l'eco amb l'EBL, contrasta amb l'AIS si el blanc en porta i mantén la vigilància visual.
Com continuar
Les regles per actuar segons el radar, incloent-hi el traçat i les regles 7, 8 i 19, corresponen a la unitat Radar i prevenció d'abordatges. El Simulador de radar permet practicar el seguiment i la valoració del CPA sense risc.
2Dades clau
- CPA
- Distància mínima prevista si tots dos mantenen rumb i velocitat
- TCPA
- Temps fins al punt de màxima aproximació
- Retard del seguiment
- Aproximadament 1 min per a una tendència i 3 min per a un vector estable
- Dades necessàries
- Sensor de rumb, més velocitat i rumb propis de desplaçament (GNSS)
- Terminologia
- Punt de màxima aproximació (CPA), temps fins al CPA (TCPA)
3Punts clau
- 1
El MARPA obté el rumb, la velocitat, el CPA i el TCPA d'un blanc a partir d'ecos successius.
- 2
Necessita bones dades de rumb de proa; si són errònies, el rumb calculat del blanc també ho és.
- 3
Deixa uns minuts per obtenir un vector estable; després d'un canvi, el resultat va amb retard.
- 4
Contrasta el MARPA amb demores EBL, AIS i la vista. Regles d'abordatge: unitat Radar i prevenció d'abordatges.
4Errors freqüents
Error: Un CPA mostrat pocs segons després d'adquirir un blanc és fiable.
Correcte: Deixa uns tres minuts de seguiment estable per obtenir un vector més estable. És aproximat i mai no garanteix precisió.
Error: Després que l'altre vaixell canviï de rumb, el CPA s'actualitza a l'instant.
Correcte: El càlcul va amb retard. Observa directament la demora i la distància de l'eco mentre s'actualitza.
Error: El MARPA funciona igual amb sensor de rumb o sense.
Correcte: Necessita un rumb precís. Sense aquesta dada, el rumb del blanc és erroni o el MARPA no funciona.
5Cas pràctic i claus d'examen
Fa dos minuts que has adquirit un vaixell a 6 NM. El MARPA indica CPA d'1,2 NM i TCPA de 18 minuts. La demora EBL gairebé no ha canviat i la distància disminueix. La setmana passada vas substituir el sensor de rumb i encara no està calibrat. Fins a quin punt et refies del CPA?
Veure la resposta
Considera les xifres provisionals. El seguiment encara pot estar estabilitzant-se i el sensor sense calibrar fa poc fiable el vector del blanc. Contrasta demores EBL successives i distàncies mesurades amb la vigilància visual i les dades AIS disponibles. Mantén identificat l'eco observat. Calibra les dades de rumb abans de confiar en el MARPA. La unitat Radar i prevenció d'abordatges tracta les decisions i actuacions per evitar abordatges.
Claus d'examen
- MARPA: vector del blanc seguit, amb CPA i TCPA.
- Necessita sensor de rumb i velocitat i rumb propis de desplaçament.
- Vector estable al cap d'uns 3 minuts; retard després de maniobres.
- Contrasta les estimacions amb observacions EBL/VRM successives i amb l'AIS si està disponible.
Acaba aquesta unitat
Quan l'hagis llegida, relaciona els termes i després respon tres preguntes. Encerta-ho tot per acabar la unitat; només obrir la pàgina no compta.
Les meves notes d'aquesta unitat
Cap nota