MARPA-Zielverfolgung: CPA, TCPA und ihre Grenzen
1Die Lektion in einfachen Worten
MARPA verfolgt Echos und berechnet, wie nahe und wann sie passieren. Es braucht genaue Kursdaten und Zeit. Nach jedem Manöver hinkt die Berechnung hinterher.
Die Funktion
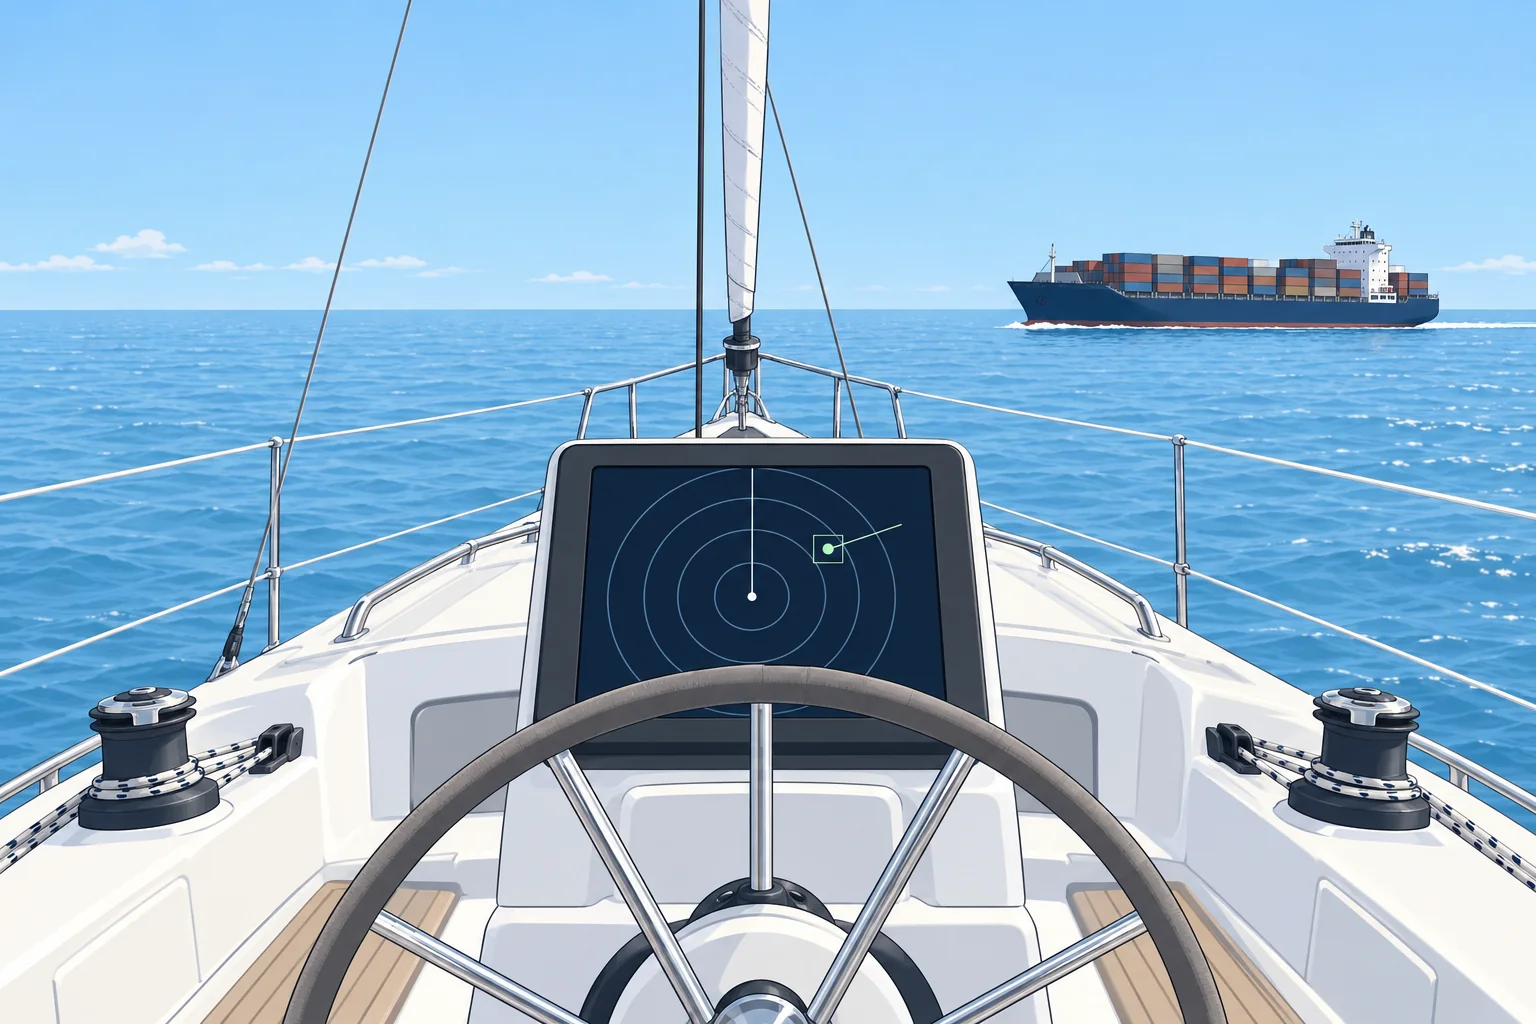
Du wählst ein Echo zur Verfolgung durch MARPA, eine vereinfachte automatische Radarplotthilfe. Ein Vektor ist ein Pfeil: Seine Richtung zeigt die Bewegung, seine Länge die erwartete Strecke während der gewählten Vektorzeit. Wahre Vektoren zeigen die Zielbewegung, relative Vektoren die Bewegung gegenüber deinem Boot. CPA bezeichnet den vorhergesagten kleinsten Passierabstand. TCPA ist die Zeit bis dahin. Beide Werte setzen voraus, dass du und das Ziel Kurs und Geschwindigkeit beibehalten.
Benötigte Daten
MARPA braucht deine Vorausrichtung von einem Kursgeber, also einem Sensor für die Bugrichtung. Dazu kommen Geschwindigkeit und Kurs, meist vom GNSS. Bei ungenauer Vorausrichtung ist der berechnete Zielkurs falsch, selbst wenn der CPA plausibel wirkt. Viele Geräte lassen MARPA ohne Kursgeberdaten gar nicht zu.
Es braucht Zeit
Nach der Zielerfassung benötigt die Verfolgung mehrere Antennenumläufe für einen Trend. Rechne mit etwa einer Minute für einen ersten Hinweis und etwa drei Minuten für einen stabilen Vektor. Ändert das Ziel oder dein Boot den Kurs, läuft die alte Berechnung zunächst weiter und passt sich erst verzögert an. Bis dahin ist der CPA veraltet.
Grenzen der Verfolgung
Kleine, schwache Echos können zwischen Störechos verloren gehen. Passieren zwei Ziele dicht beieinander, kann die Verfolgung auf das falsche Echo wechseln. Bei einem langsam drehenden Schiff ändert sich der Vektor ständig. Nutze MARPA als Hilfe: Beobachte zusätzlich die Echopeilung mit der EBL. Vergleiche mit AIS, sofern das Ziel damit ausgerüstet ist, und halte Sichtausguck.
So geht es weiter
Wie du auf Radarbeobachtungen reagierst, einschließlich Radarplotten und der Regeln 7, 8 und 19 der Kollisionsverhütungsregeln, behandelt die Einheit Radar und Kollisionsverhütung. Im Radarsimulator kannst du Zielverfolgung und CPA-Beurteilung gefahrlos üben.
2Wichtige Daten
- CPA
- Vorhergesagter kleinster Abstand bei unveränderten Kursen und Geschwindigkeiten
- TCPA
- Zeit bis zum Punkt der größten Annäherung
- Verfolgungsverzögerung
- Etwa 1 min für einen Trend, etwa 3 min für einen stabilen Vektor
- Eingangsdaten
- Kursgeber sowie eigene Geschwindigkeit und eigener Kurs (GNSS)
- Deutsche Begriffe
- Kleinster Passierabstand (CPA), Zeit bis zum CPA (TCPA)
3Kernpunkte
- 1
MARPA berechnet aus aufeinanderfolgenden Echos Zielkurs, Zielgeschwindigkeit, CPA und TCPA.
- 2
Es braucht genaue Kursgeberdaten. Eine falsche Vorausrichtung ergibt einen falschen Zielkurs.
- 3
Ein stabiler Vektor braucht Minuten. Nach jeder Kurs- oder Geschwindigkeitsänderung folgt das Ergebnis verzögert.
- 4
Prüfe MARPA anhand von EBL-Peilungen, AIS und Sichtausguck. Kollisionsregeln: Einheit Radar und Kollisionsverhütung.
4Häufige Fehler
Falsch: Ein wenige Sekunden nach der Zielerfassung angezeigter CPA ist verlässlich.
Richtig: Lass etwa drei Minuten gleichmäßige Verfolgung für einen stabileren Vektor zu. Die Zeit ist ein Richtwert und garantiert nie Genauigkeit.
Falsch: Nach einer Kursänderung des anderen Schiffs wird der CPA sofort aktualisiert.
Richtig: Die Berechnung folgt verzögert. Beobachte währenddessen Peilung und Entfernung des Echos direkt.
Falsch: MARPA arbeitet mit und ohne Kursgeber gleich gut.
Richtig: Es braucht eine genaue Vorausrichtung. Ohne sie ist der Zielkurs falsch oder MARPA funktioniert gar nicht.
5Praxisfall & Prüfungstipps
Du hast vor zwei Minuten ein Schiff in 6 NM Entfernung erfasst. MARPA zeigt CPA 1,2 NM und TCPA 18 Minuten. Die EBL-Peilung hat sich in diesen zwei Minuten kaum verändert, die Entfernung nimmt ab. Dein Kursgeber wurde letzte Woche ersetzt und noch nicht kalibriert. Wie sehr vertraust du dem CPA?
Antwort zeigen
Betrachte die Werte als vorläufig. Die Verfolgung kann noch einlaufen, und der unkalibrierte Kursgeber macht den Zielvektor unzuverlässig. Gleiche aufeinanderfolgende EBL-Peilungen und gemessene Entfernungen mit Sichtausguck und verfügbaren AIS-Daten ab. Behalte die Zuordnung des beobachteten Echos bei. Kalibriere den Kursgeber, bevor du dich auf MARPA verlässt. Die Einheit Radar und Kollisionsverhütung behandelt Entscheidungen und Maßnahmen zur Kollisionsverhütung.
Prüfungstipps
- MARPA: verfolgter Zielvektor mit CPA und TCPA.
- Benötigt Kursgeber sowie eigene Geschwindigkeit und eigenen Kurs.
- Stabiler Vektor nach etwa 3 Minuten; Verzögerung nach Manövern.
- Verfolgungswerte mit aufeinanderfolgenden EBL-/VRM-Beobachtungen und, soweit verfügbar, AIS abgleichen.
Diese Einheit abschließen
Wenn du sie gelesen hast, ordne die Begriffe zu und beantworte dann drei Fragen. Ist alles richtig, schließt du die Einheit ab; nur die Seite zu öffnen zählt nicht.
Meine Notizen zu dieser Einheit
Keine Notizen