
Pod-Antriebe und Azimutantriebe
In 3D ansehen
Zum Drehen ziehen, zum Zoomen scrollen oder zwei Finger zusammen- oder auseinanderziehen. Probiere die Bedienelemente aus und beobachte, wie sich der Schub ändert. Ein Doppelklick setzt die Ansicht zurück.
1Die Lektion in einfachen Worten
Pods und Azimutantriebe richten ihren Schub zum Steuern. Kenne ihre Schwenkgrenzen und die Möglichkeiten, das Boot nach einer Störung zu kontrollieren.
Yacht-Pods
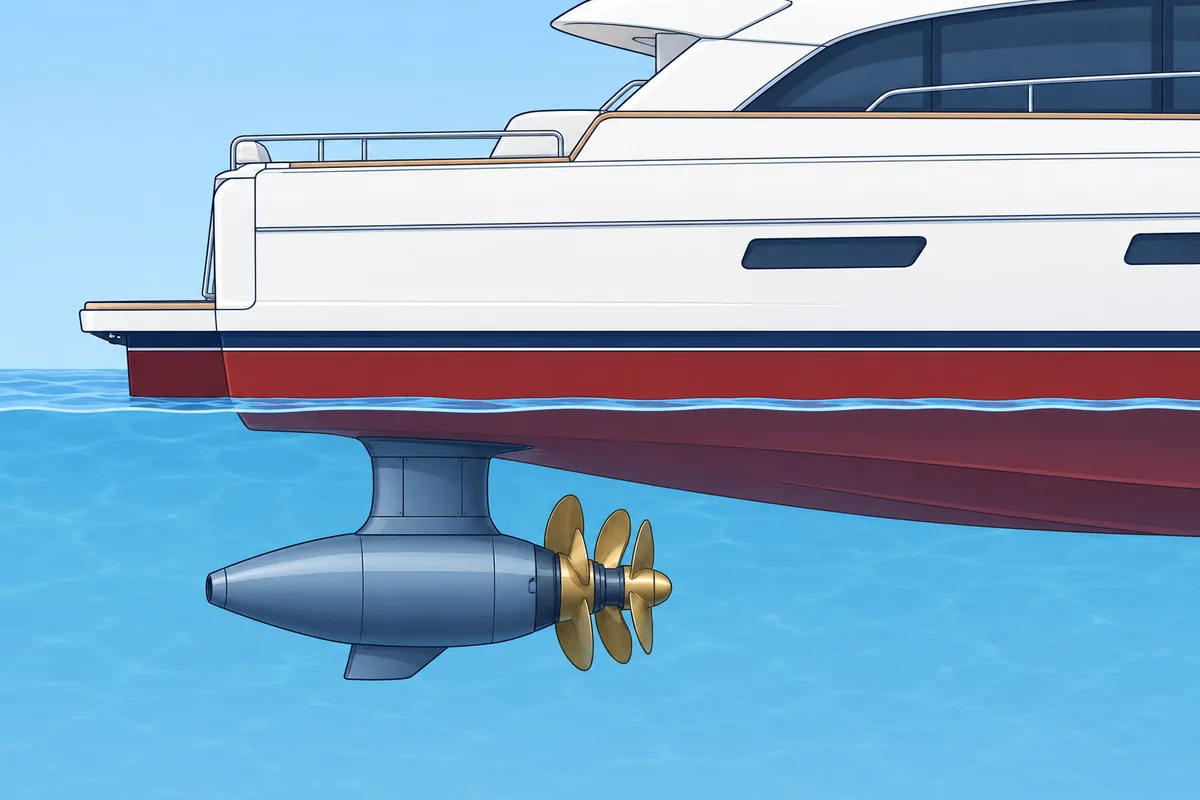
Viele Motoryachten haben zwei Pods unter dem Rumpf, angetrieben von Motoren innen. Manche nutzen nach vorn gerichtete, gegenläufige Propeller, die das Boot ziehen. Jeder Pod schwenkt in einem begrenzten Winkel. Ein Joystick kombiniert Winkel und Schub, um seitwärts zu fahren oder fast auf der Stelle zu drehen. Das erleichtert enge Manöver. Die Unterwassereinheiten sind bei Grundberührung aber ungeschützt.
Elektro-Pods auf Schiffen
Große Schiffs-Pods enthalten einen Elektromotor direkt auf der Propellerwelle. Generatoren im Rumpf liefern Strom. Viele können sich um 360° drehen und ohne separates Ruder Schub in jede Richtung geben. Kreuzfahrtschiffe, Eisbrecher und Fähren nutzen sie. Nimm nicht an, dass ein Yacht-Pod denselben Schwenkbereich hat.
Azimutantriebe
Ein Azimutantrieb schwenkt seine Unterwasser-Propellereinheit und richtet so den Schub. Ein mechanischer Z-Antrieb überträgt Leistung von einem Motor im Rumpf über Wellen und Zahnräder. Elektrische Varianten gibt es ebenfalls. Ein ASD-Schlepper (Azimuth Stern Drive) hat seine Einheiten achtern. Ein Traktorschlepper hat seine Antriebe vorn. Traktorschlepper können Azimut- oder Zykloidalantriebe nutzen.
Schwenkgrenzen
Pods brauchen Zeit zum Drehen. Große Einheiten benötigen womöglich mehrere Sekunden, um den befohlenen Winkel zu erreichen. Beachte die Herstellergrenzen für Winkel, Fahrt und Leistung. Großer Seitenschub bei Fahrt kann das Schiff krängen, also seitlich neigen. Plane die Verzögerung ein, statt wiederholt große Korrekturen zu geben.
Störungen und Reserve
Ein ausgefallener Pod kann im letzten Winkel stehen bleiben. Nimm nicht an, dass er sich zentriert oder keinen Schub mehr gibt. Lerne vor dem Ablegen die Reservesteuerung mit Steuerrad und Hebeln oder einen anderen Steuerstand kennen. Eine Reservesteuerung behebt nicht jeden mechanischen Fehler. Folge dem Störungsverfahren des Herstellers. Stoppe eine unkontrollierbare Einheit nach Anweisung. Eine verbleibende Einheit bedeutet eingeschränkte Fähigkeiten, kein normales Fahrverhalten.
2Kernpunkte
- 1
Pods steuern durch Richten des Schubs. Zwei Yacht-Pods können ihre Kräfte für Seitwärtsfahrt kombinieren.
- 2
Yacht-Pods haben meist begrenzte Winkel. Viele Schiffs-Pods drehen sich um 360°.
- 3
ASD-Schlepper haben ihre Einheiten achtern, Traktorschlepper vorn.
- 4
Pods drehen sich mit begrenzter Geschwindigkeit. Beachte Winkel- und Leistungsgrenzen.
- 5
Eine defekte Einheit kann ihren letzten Winkel behalten. Kenne die Reservesteuerung.
3Häufige Fehler
Falsch: Jeder Pod dreht sich sofort um 360°.
Richtig: Yacht-Pods haben oft begrenzte Winkel. Große Schiffs-Pods drehen sich mit begrenzter Geschwindigkeit.
Falsch: Ein ausgefallener Pod zentriert sich automatisch.
Richtig: Er kann seinen letzten Winkel behalten. Kenne das Störungsverfahren und das Stoppen einer unkontrollierbaren Einheit.
4Praxisfall & Prüfungstipps
Nahe einer Yachthafeneinfahrt meldet der Joystick eine Störung. Ein Pod steht noch schräg.
Antwort zeigen
Bleib im freien Wasser und verringere die Schubanforderung. Folge dem Störungsverfahren des Herstellers und nutze, falls verfügbar, die Reservesteuerung. Nimm nicht an, dass sich der schräge Pod zentriert hat. Verschiebe ein enges Anlaufen, bis du die verbleibende Kontrolle bestätigt hast.
Prüfungstipps
- Yacht-Pods: Joystick kombiniert Einheiten mit begrenztem Winkel für enge Manöver.
- Elektrischer Schiffs-Pod: Motor im Pod, Stromversorgung aus dem Rumpf.
- ASD-Einheiten achtern, Traktoreinheiten vorn. Die Schubrichtung lässt sich steuern.
- Begrenzte Schwenkgeschwindigkeit und möglicher Ausfall im letzten Winkel verlangen Vorausplanung und Reservesteuerung.
Diese Einheit abschließen
Wenn du sie gelesen hast, beantworte drei Fragen. Mit drei richtigen Antworten schließt du die Einheit ab; nur die Seite zu öffnen zählt nicht.
Meine Notizen zu dieser Einheit
Keine Notizen