
Répétiteurs, données des correcteurs et transmission du cap
1La leçon en mots simples
Le gyro maître fournit le cap à la passerelle. Un défaut du maître ou des données peut toucher plusieurs systèmes ; un répétiteur peut être faux à lui seul.
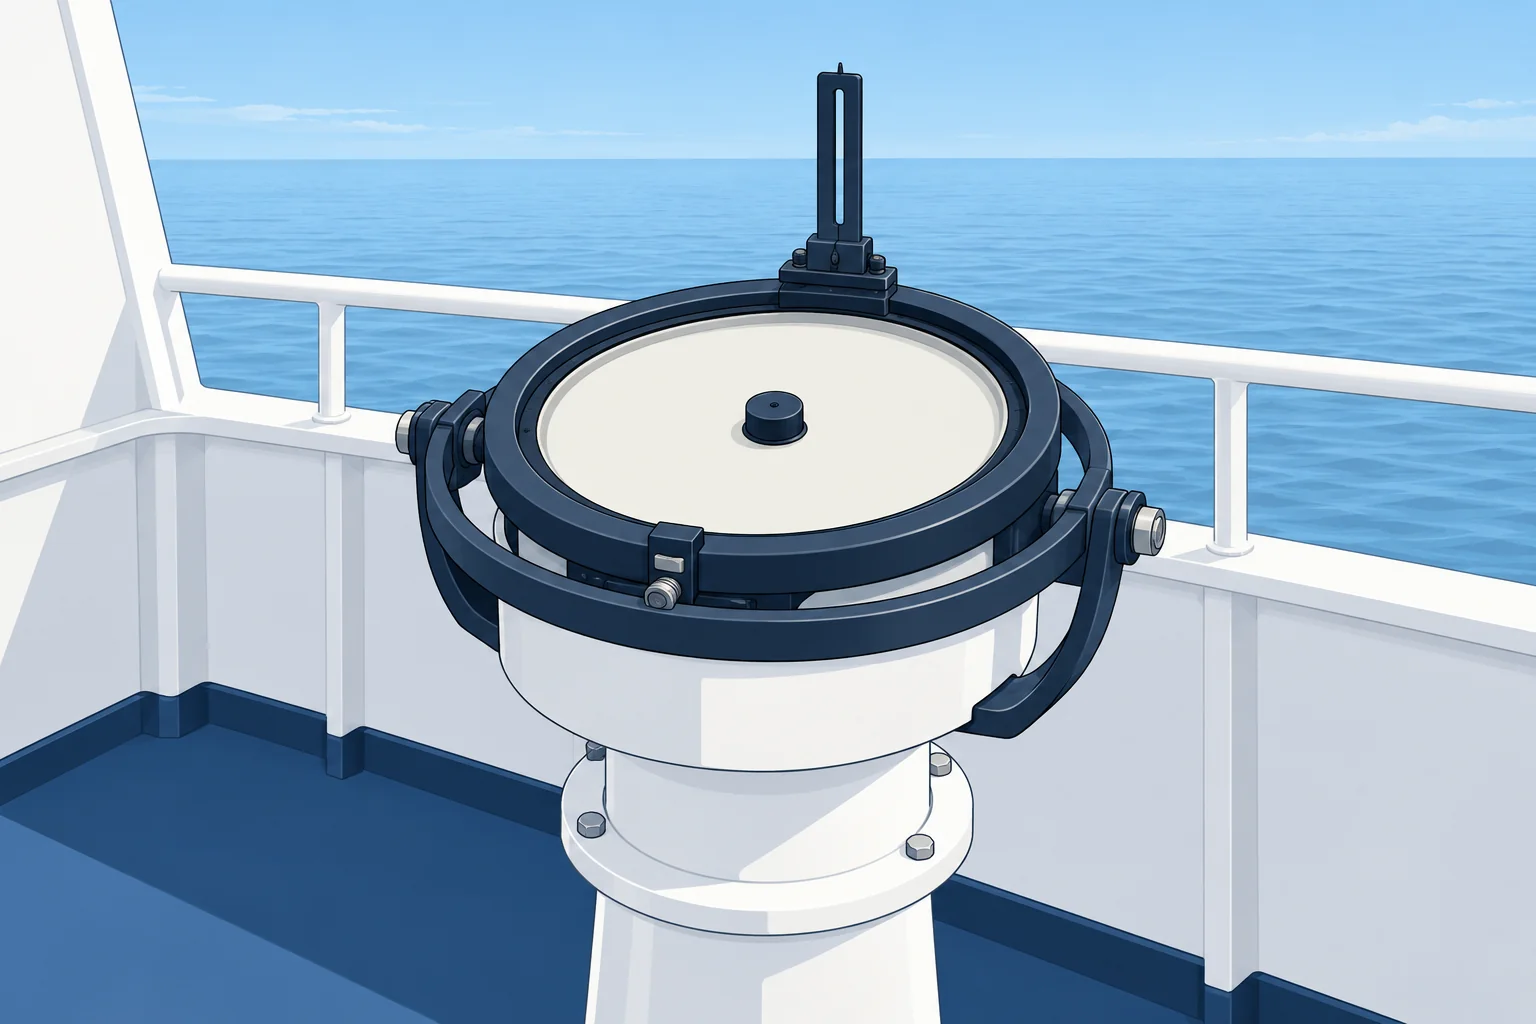
Maître et répétiteurs
Le compas maître est le gyro lui-même. Un répétiteur de route affiche son cap à la barre ; un répétiteur de relèvement permet de prendre des relèvements. SOLAS V/19.2.5.1–.3 impose aux navires de 500 GT (jauge brute) et plus un gyro ou autre moyen non magnétique donnant le cap, un répétiteur ou autre moyen affichant visuellement le cap au poste de barre de secours s'il existe, et un répétiteur de relèvement gyro ou autre moyen de relever sur 360°. En dessous de 1 600 GT, cette dernière disposition s'applique autant que possible.
Garder la synchronisation
A.424(XI) autorise un écart maximal de 0,5° entre répétiteur et maître. Les anciens répétiteurs pas à pas peuvent se désynchroniser après une coupure électrique et afficher durablement un cap faux. Compare chaque répétiteur au maître au début de chaque quart, après toute coupure ou alarme, et avant de prendre des relèvements. Resynchronise ceux qui diffèrent selon la procédure du fabricant.
Données des correcteurs
Les correcteurs de vitesse et de latitude suppriment les erreurs de la leçon précédente. Souvent, la vitesse vient du loch (capteur de vitesse) ou d'un système mondial de navigation par satellite (GNSS) ; la latitude vient du GNSS. La source loch/GNSS et le mode fond/surface doivent respecter les instructions du fabricant. Une donnée absente ou erronée rend aussi la correction incorrecte. Vérifie les valeurs au tableau de commande chaque quart. Si l'entrée GNSS tombe en panne, règle vitesse et latitude manuellement selon le manuel.
Qui utilise le cap
Le cap gyro alimente le pilote automatique, le radar et l'aide au pointage radar automatique (ARPA), le système de visualisation des cartes électroniques et d'information (ECDIS), le système d'identification automatique (AIS) et l'enregistreur des données du voyage (VDR). Un cap faux peut mal orienter les affichages radar stabilisés en cap, décaler la superposition radar sur l'ECDIS et tromper le pilote automatique. Recherche rapidement l'origine des défauts de cap.
Compas GNSS
Un compas satellitaire, ou compas GNSS, mesure le cap avec deux antennes ou plus. Il se stabilise vite et n'a pas d'erreur de vitesse. Il peut être homologué comme dispositif de transmission du cap (THD). Il dépend des signaux satellitaires : brouillage ou leurrage peuvent supprimer ou fausser son indication. Utilise-le comme recoupement ; l'État du pavillon décide s'il peut remplacer un gyro.
2Pas à pas
Contrôle du cap au début du quart
- 1
Lis le cap du gyro maître et compare chaque répétiteur à celui-ci.
Un répétiteur désynchronisé donne des caps et relèvements faux tout en paraissant normal.
- 2
Vérifie les valeurs de vitesse et de latitude utilisées par les correcteurs du gyro.
Une donnée figée ou fausse laisse les erreurs de vitesse et de latitude non corrigées.
- 3
Vérifie la dernière erreur gyro dans le registre des erreurs de compas.
Tu appliques cette erreur aux routes et relèvements pendant le quart.
- 4
Compare les caps gyro et magnétique en tenant compte de l'erreur gyro vérifiée, de la déclinaison et de la déviation à ce cap. Consigne le résultat.
Un écart résiduel inattendu exige un contrôle indépendant ; une variation du seul écart brut ne prouve pas une panne.
- 5
Confirme le cap affiché au radar, à l'ECDIS et au pilote automatique.
Pour chaque système utilisant ce gyro, vérifie la concordance du cap reçu, compte tenu de toute correction configurée.
3Points clés
- 1
Les répétiteurs ne doivent pas s'écarter du maître de plus de 0,5°. Compare-les à chaque quart.
- 2
Contrôle les répétiteurs après une coupure. Resynchronise ceux qui diffèrent du maître selon le manuel.
- 3
Vérifie les données de vitesse et de latitude des correcteurs, surtout après une panne GNSS.
- 4
Un cap partagé erroné peut tromper le pilote automatique, le radar/ARPA, l'ECDIS, l'AIS et le VDR.
4Erreurs fréquentes
Erreur: Si le gyro maître est juste, tous les répétiteurs le sont.
Correct: Les répétiteurs peuvent se désynchroniser, surtout après une coupure. Compare chacun au maître avant de l'utiliser.
Erreur: Un compas satellitaire est indépendant des problèmes GNSS.
Correct: Il mesure le cap avec les signaux GNSS : brouillage ou leurrage l'affectent. Garde le gyro et le compas magnétique pour recouper les indications.
Erreur: Un défaut de cap ne concerne que le barreur.
Correct: Un cap faux peut mal orienter les affichages de passerelle, décaler la superposition radar et tromper le pilote automatique.
5Cas pratique et clés d'examen
Après une brève panne électrique et un redémarrage, le répétiteur de l'aileron bâbord indique 4° de plus que le gyro maître. Le répétiteur de route concorde avec le maître. Le deuxième lieutenant veut faire un point par relèvements depuis l'aileron bâbord. Que fais-tu ?
Voir la réponse
N'utilise pas ce répétiteur. Confirme d'abord la stabilisation du maître et contrôle son erreur indépendamment. En attendant, utilise une autre source de cap vérifiée. Contrôle tous les répétiteurs, les données des correcteurs et les transmissions du cap. Une fois le maître fiable, resynchronise le répétiteur bâbord selon le fabricant. N'utilise les relèvements gyro qu'après vérification du maître et concordance du répétiteur choisi. Consigne et signale le défaut.
Clés d'examen
- SOLAS V/19.2.5.1–.3 : navires ≥500 GT, cap non magnétique, répétiteur ou autre affichage du cap au poste de barre de secours s'il existe, répétiteur gyro de relèvement ou autre moyen de relever sur 360° (autant que possible en dessous de 1 600 GT).
- A.424(XI) : écart répétiteur–maître ≤ ±0,5° ; moyens de corriger les erreurs de vitesse et de latitude.
- Le cap alimente pilote automatique, radar/ARPA, ECDIS, AIS, VDR ; un compas GNSS est un THD dépendant du GNSS.
Terminer cette unité
Une fois la lecture terminée, associez les termes, puis répondez à trois questions. Il faut tout réussir pour terminer l’unité ; ouvrir la page ne suffit pas.
Mes notes pour cette unité
Aucune note